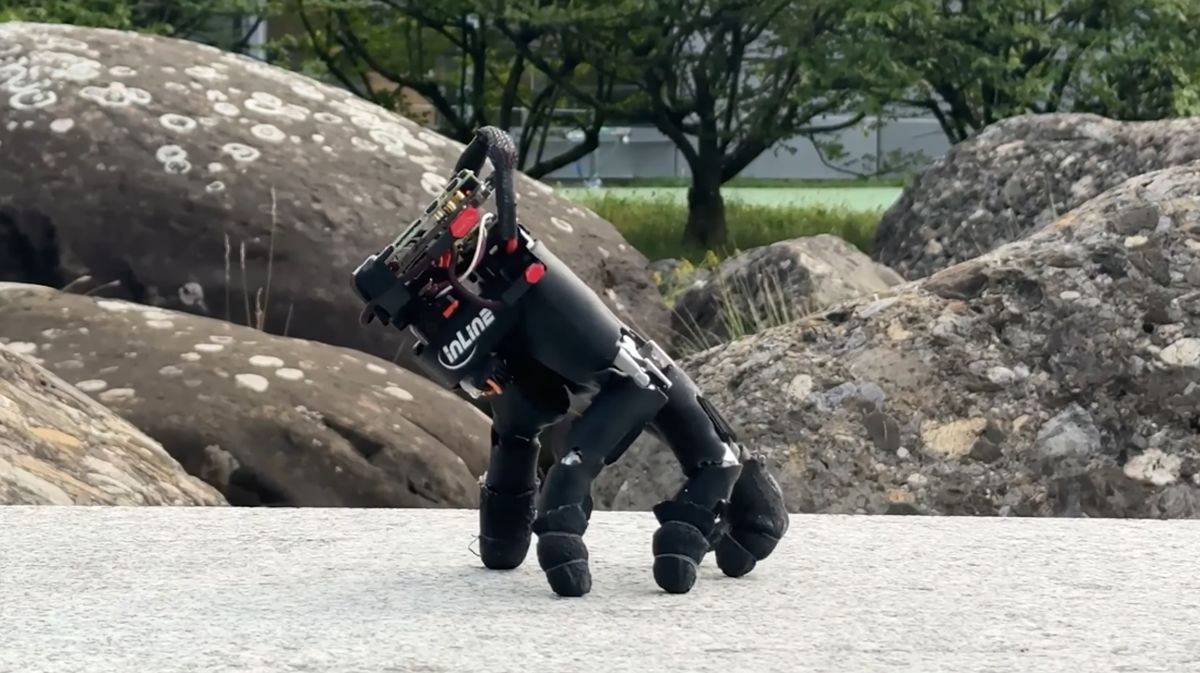
Penelitian yang diterbitkan sebagai pracetak di arXiv ini mengeksplorasi cara menanamkan kemampuan ke dalam tangan robot yang sudah tersedia secara komersial tanpa perlu merancang ukang jari-jarinya.
Penulis utama sekaligus peneliti doktoral Amirhossein Kazemipour menjelaskan gerakan berjalan yang ditampilkan robot itu memang tampak canggung. Ukuran jari pada robot disamakan dengan ukuran jari manusia yang panjangnya tidak sama.
"Selain itu, tangan tersebut juga harus tetap seimbang saat berinteraksi dengan objek," imbuhnya.
Dalam sebuah demonstrasi, robot mampu merayap di atas 14 jenis permukaan termasuk lantai kayu, logam, rumput, dan kerikil. Operator memberikan perintah gerakan lewat gamepad (pengontrol). Sementara itu, perangkat lunak internal mengatur koordinasi jari dan keseimbangan tanpa bantuan kamera.